Projektziel ist der Bau eines ferngesteuerten Flugzeugs, welches über First Person View gesteuert werden kann, aber auch autark einen programmierten Kurs abfliegen kann.
Flugzeugmodell
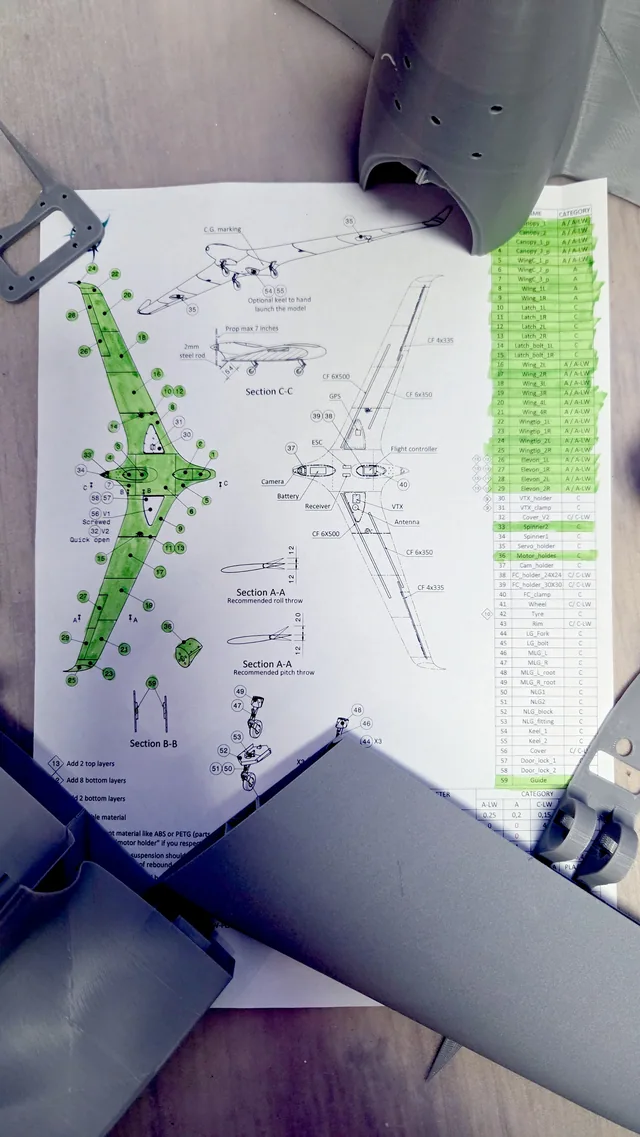
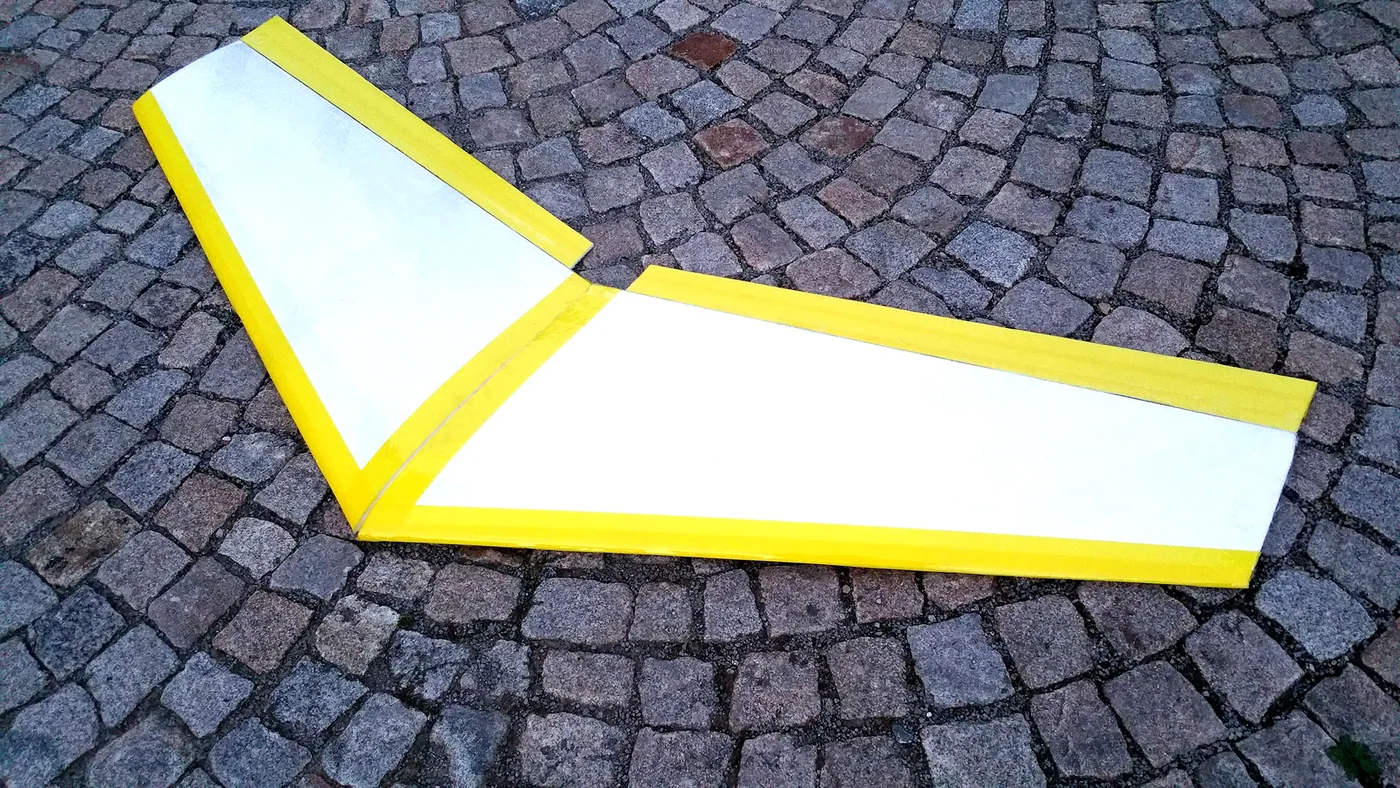
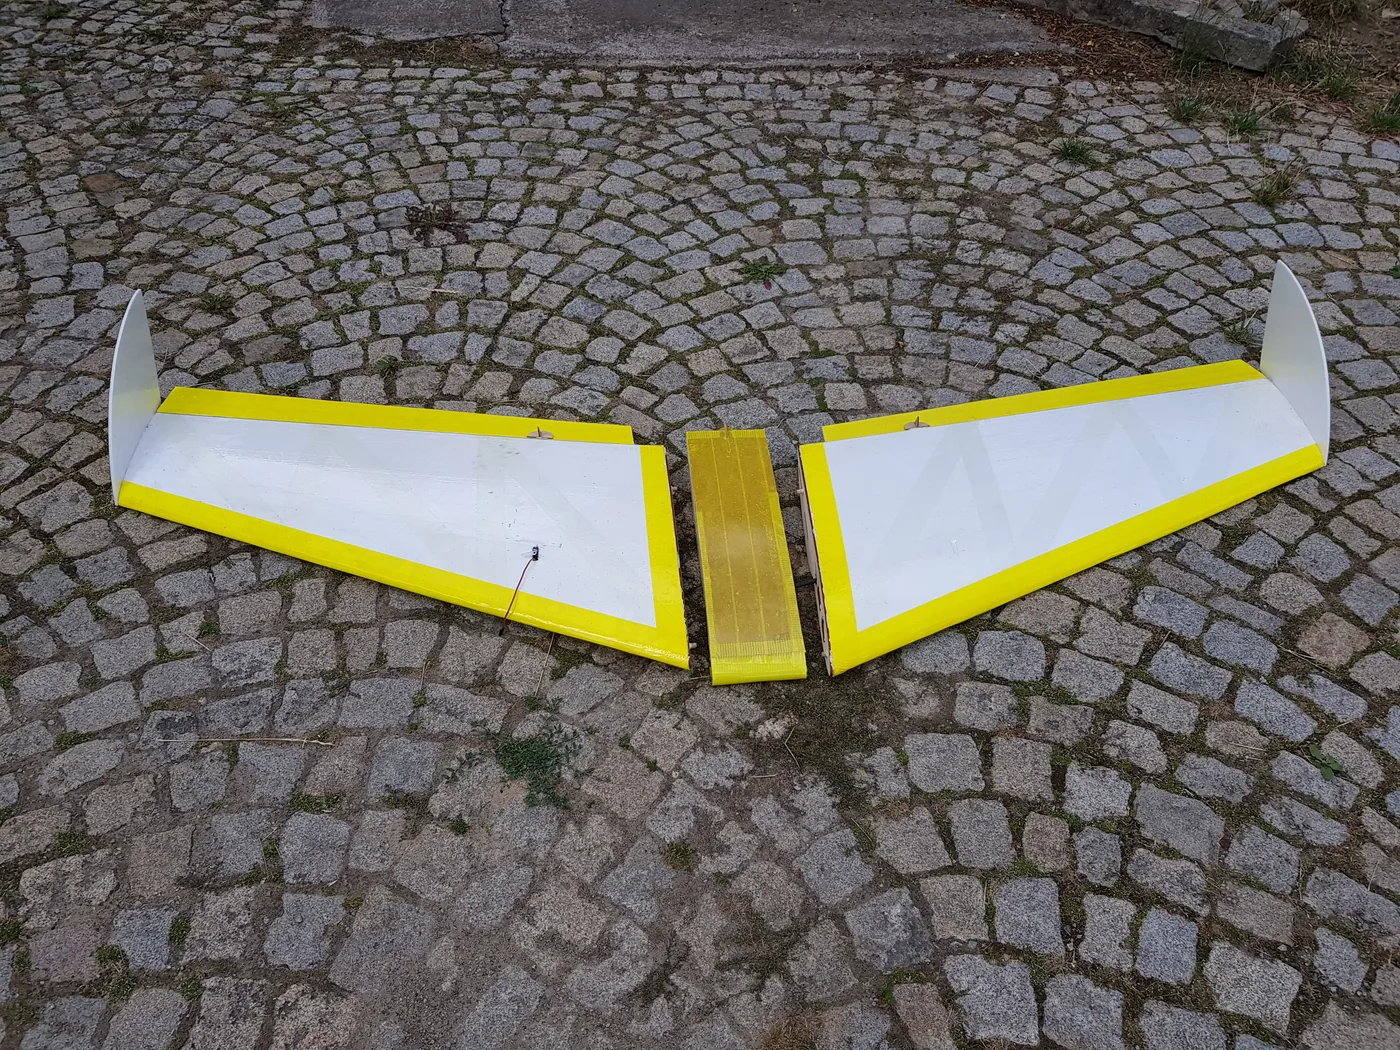
Als Grundlage wurde der Nurflügler Albatross XXL von Küstenflieger verwendet. Dieses Modell besteht vorwiegend aus Styropor und hat eine Spannweite von knapp über zwei Metern. Die Flügel sind mit Tape und glasfaserverstärktem Klebeband bespannt. Hierdurch sind auch sehr extreme, elastische Verformungen möglich, ohne dass es zu einem Bruch des Styroporkörpers kommt.
Der Rumpf
Das Modell wurde vom Hersteller nicht als FPV-Modell konzipiert und bietet keinen Platz für Elektronik. Die elegantere Variante war deshalb, einen Flugzeugrumpf zu schaffen, welcher die gesamte Peripherie aufnehmen kann.
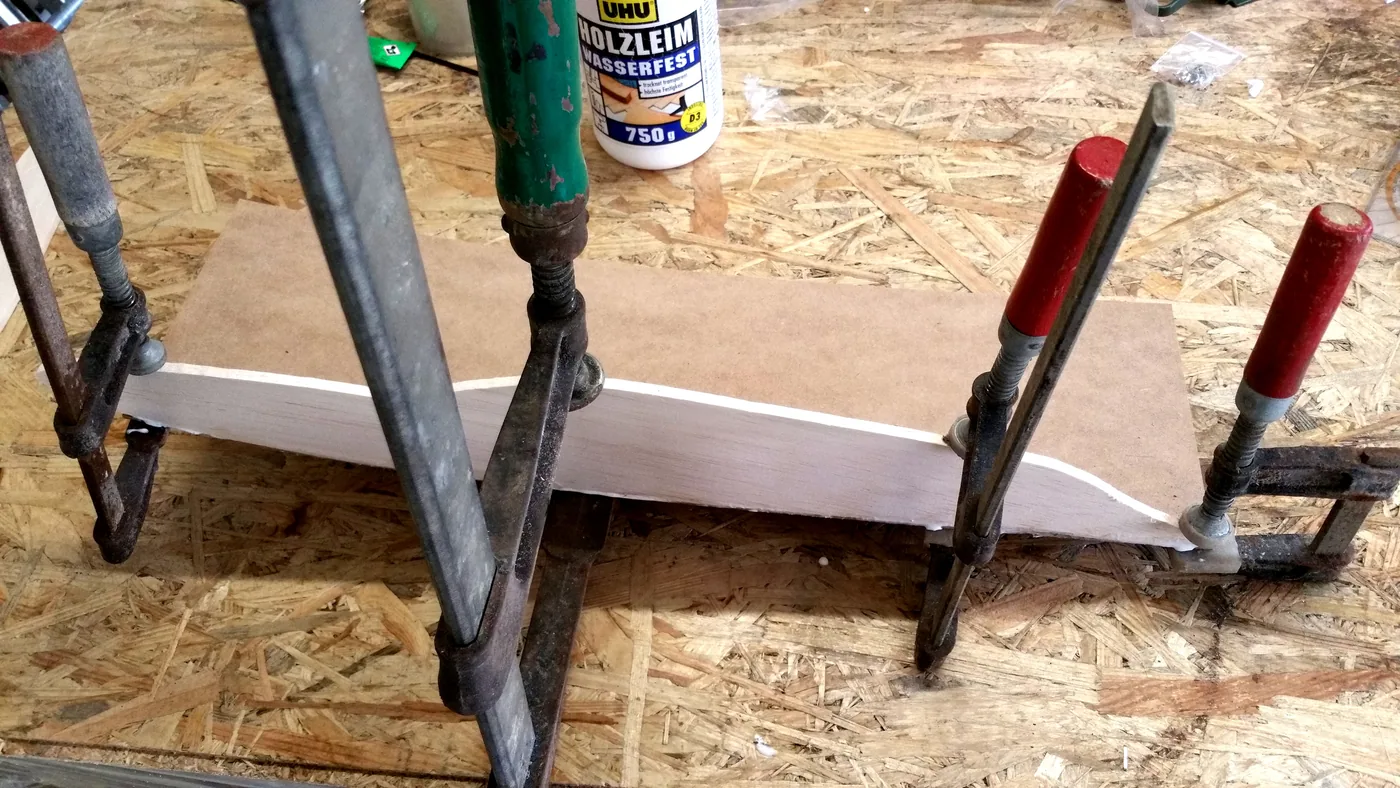
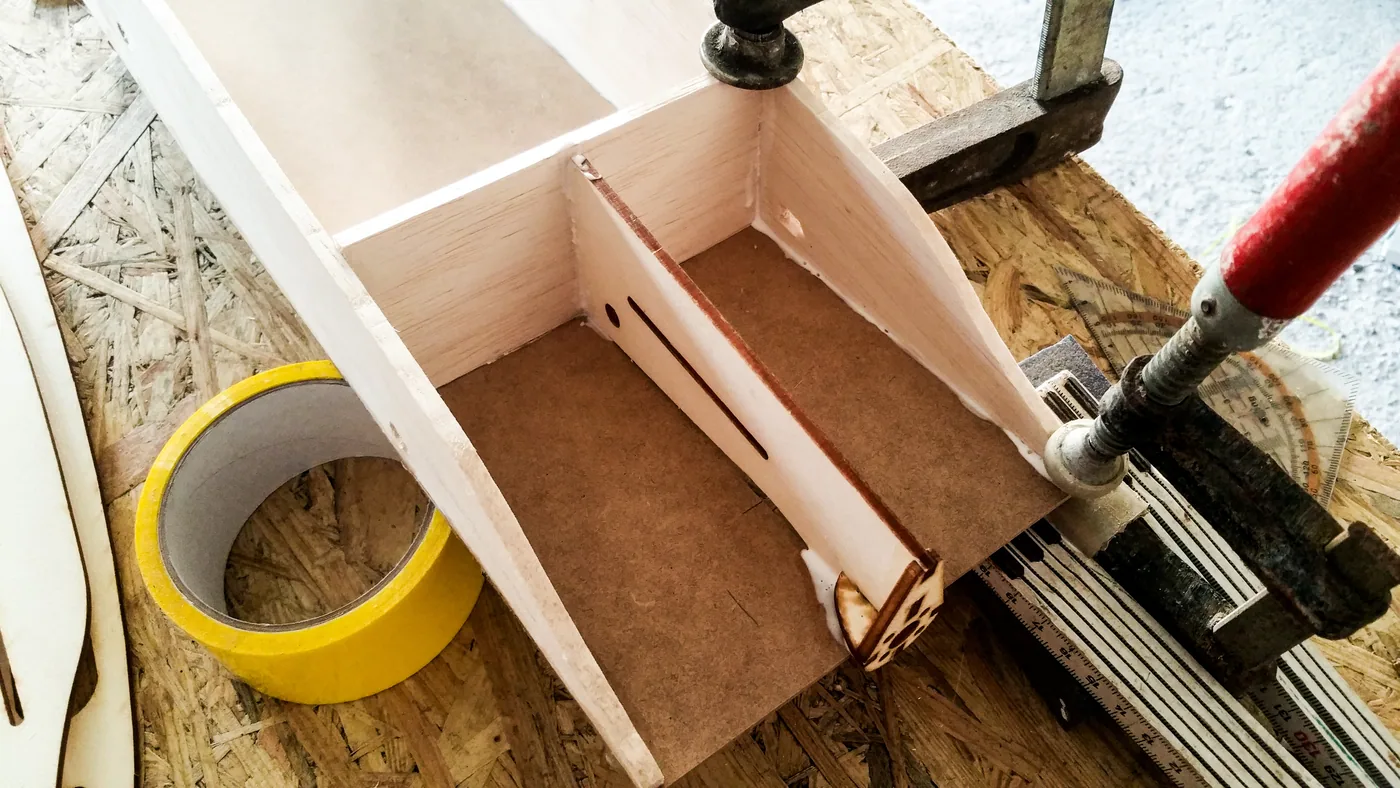
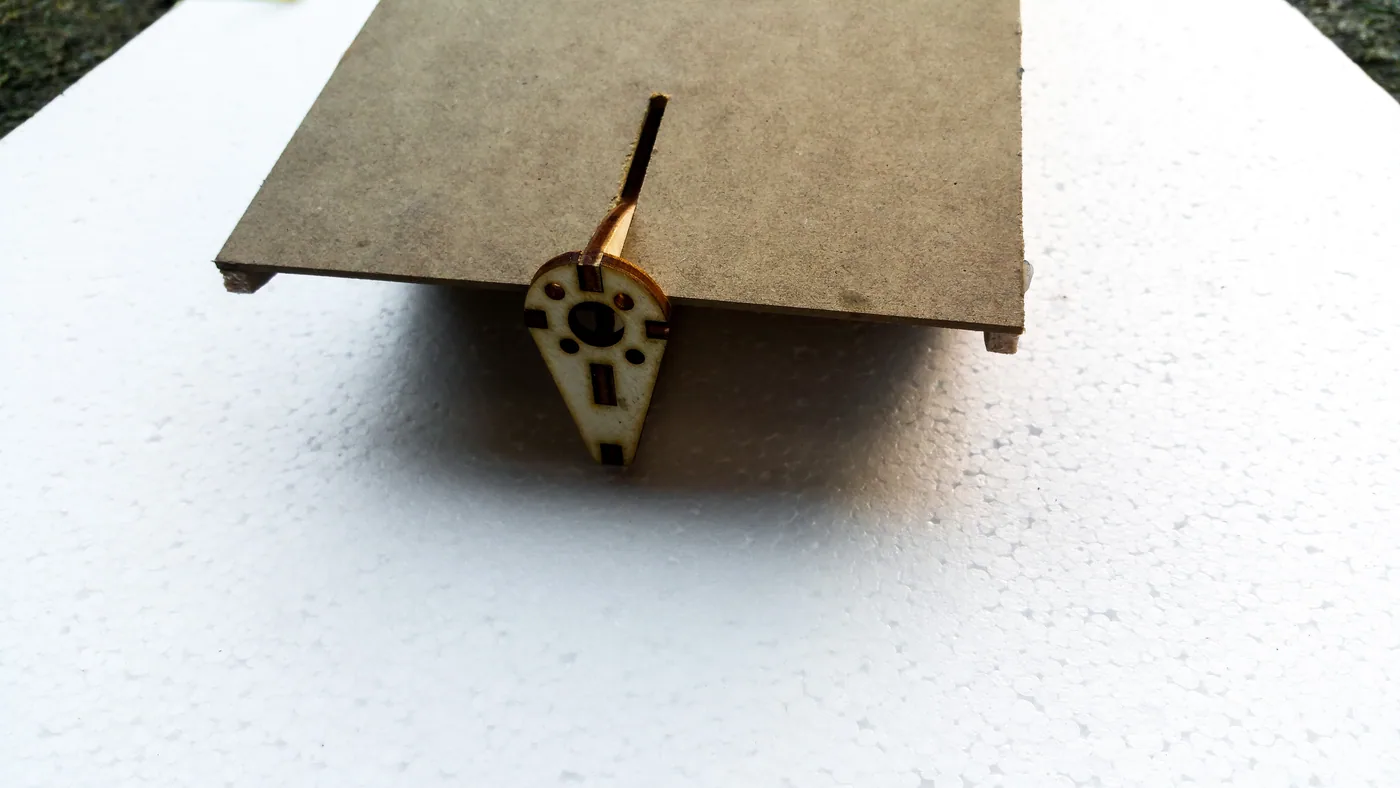
Der Rumpf ist 15 cm breit und vorwiegend aus Holz gefertigt. Die Seitenrippen bestehen aus Balsaholz, die Bespannung aus 1 mm dicken hochdichten Faserplatten. Innerhalb des Rumpfes wird nicht nur die gesamte Regelungs- und Funkelektronik untergebracht, sondern auch die Kameras. Diese sind somit windgeschützt, wodurch auch der Strömungswiderstand gering bleibt.
Durch das erhöhte Gewicht entschied ich mich dazu, in die Flügel Holme aus GFK einzubauen. Dadurch kann das Modell sehr einfach zerlegt werden und ist, mit minimalem Gewichtszuwachs, deutlich stabiler.
Elektronik
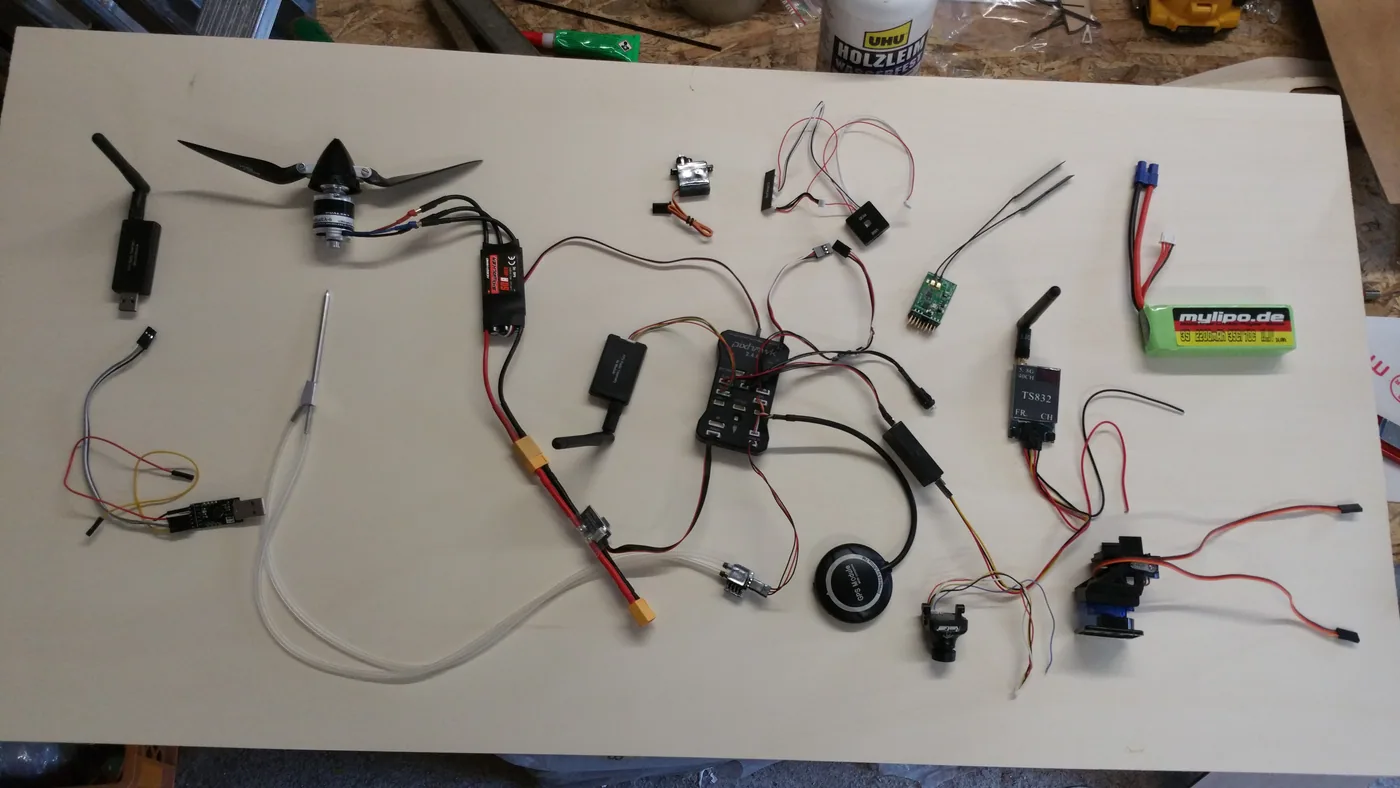
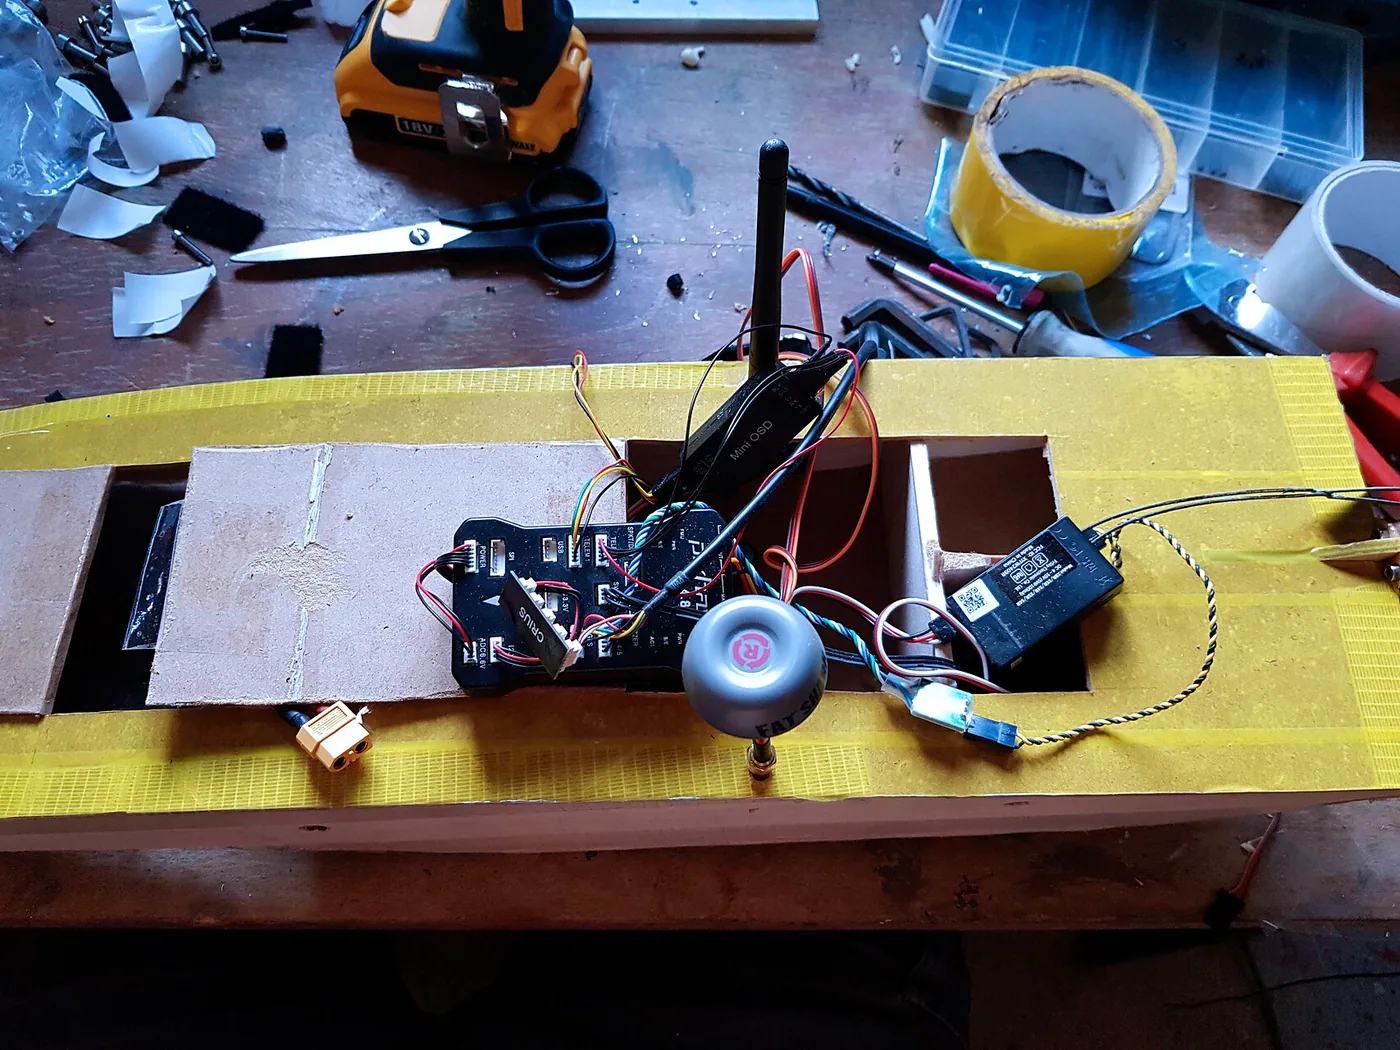
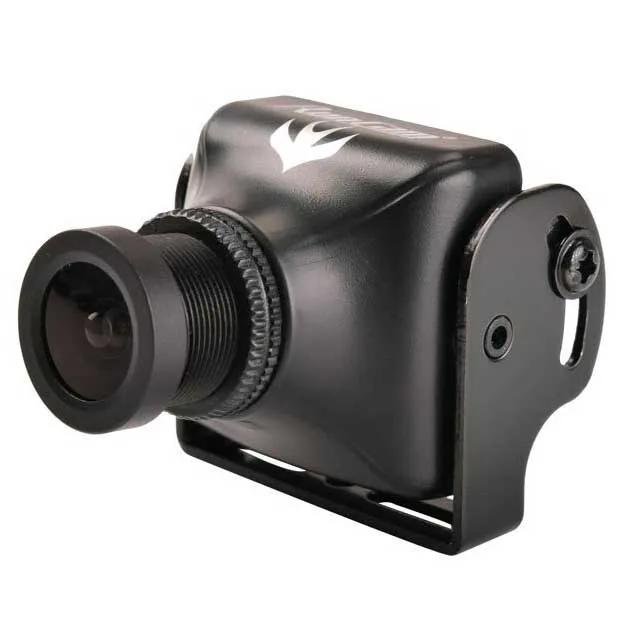
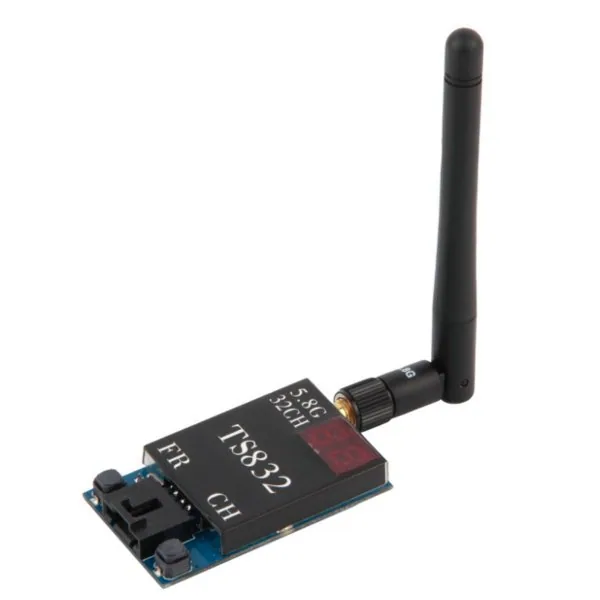
So lag alles vor dem Einbau nebeneinander: Motor mit Luftschraube, Regler, Flugregler, GPS, Videosender, Kamera, Servos und der Akku.
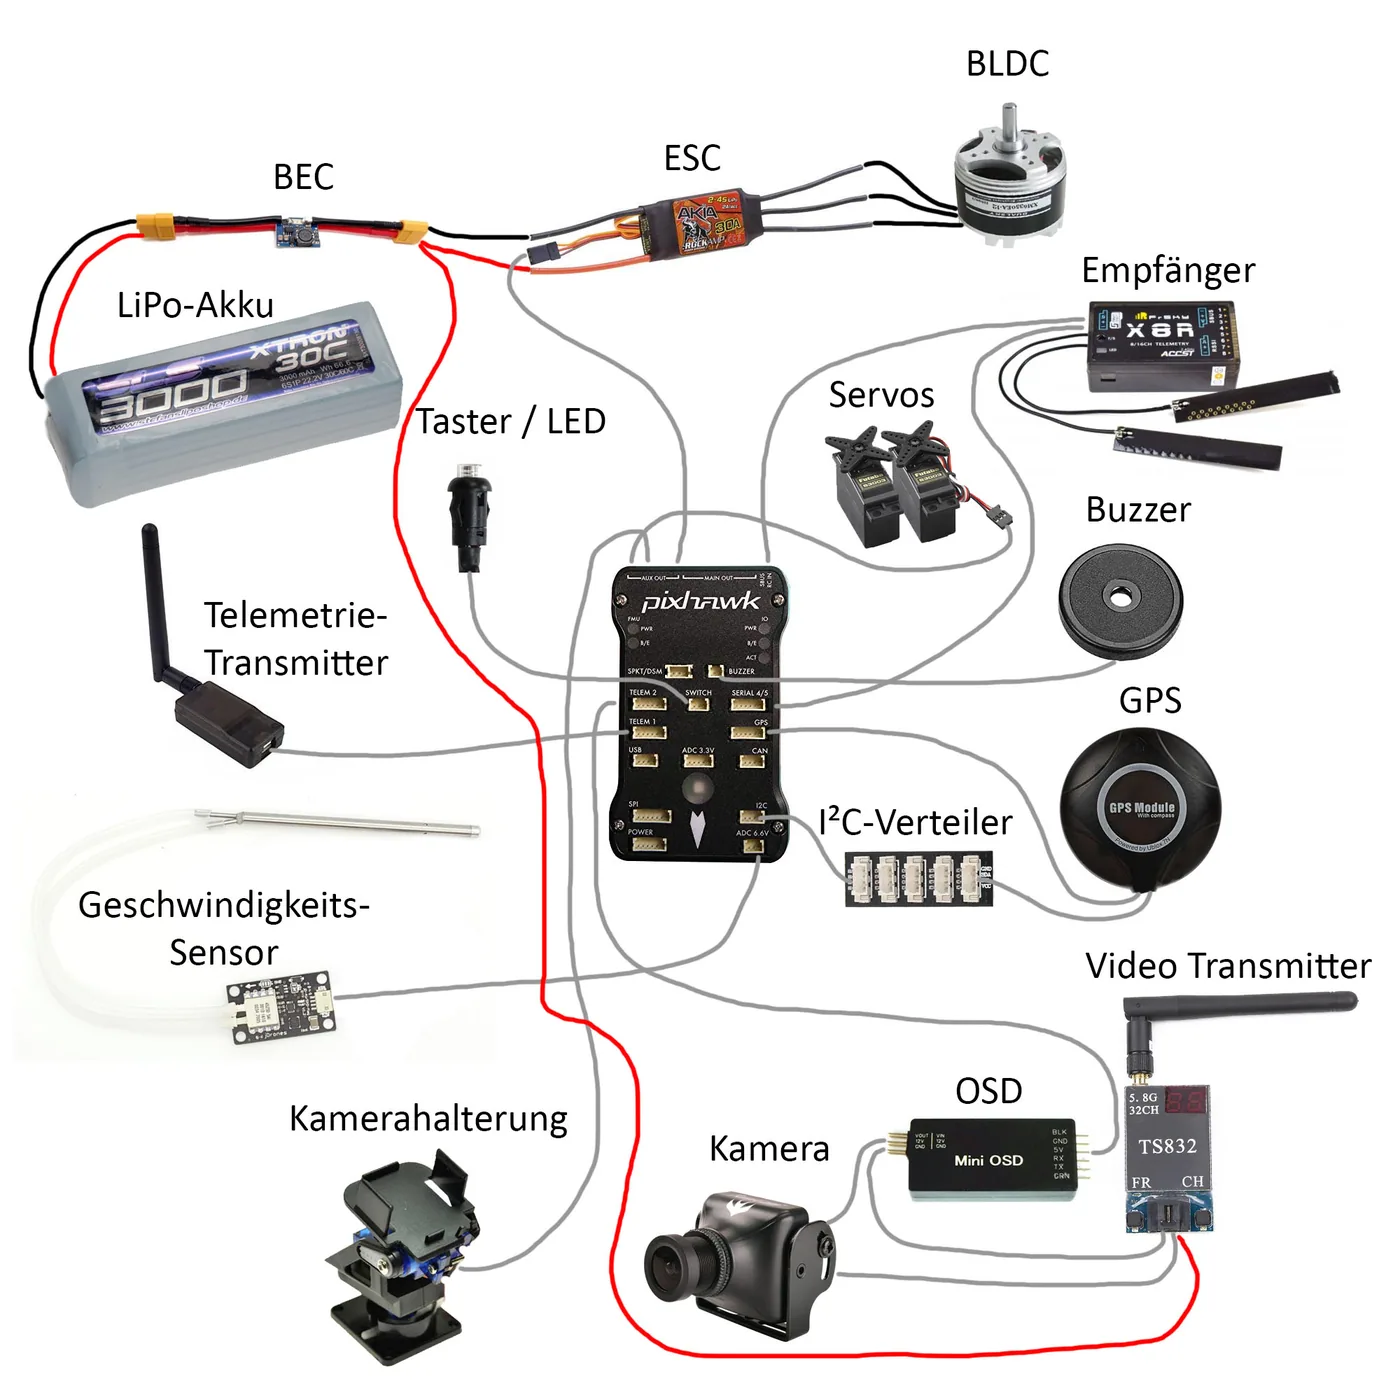
Die Elektronik ist der komplexeste Teil des Flugzeuges. Das Herzstück bildet der Pixhawk Flightcontroller mit zwei ARM-Mikroprozessoren, diversen Sensoren und Schnittstellen.
| Aufgabe | Bauteil |
|---|---|
| Steuerung und Autopilot | Pixhawk Flightcontroller |
| Akku | LiPo, 3000 mAh, 4S1P, 30C |
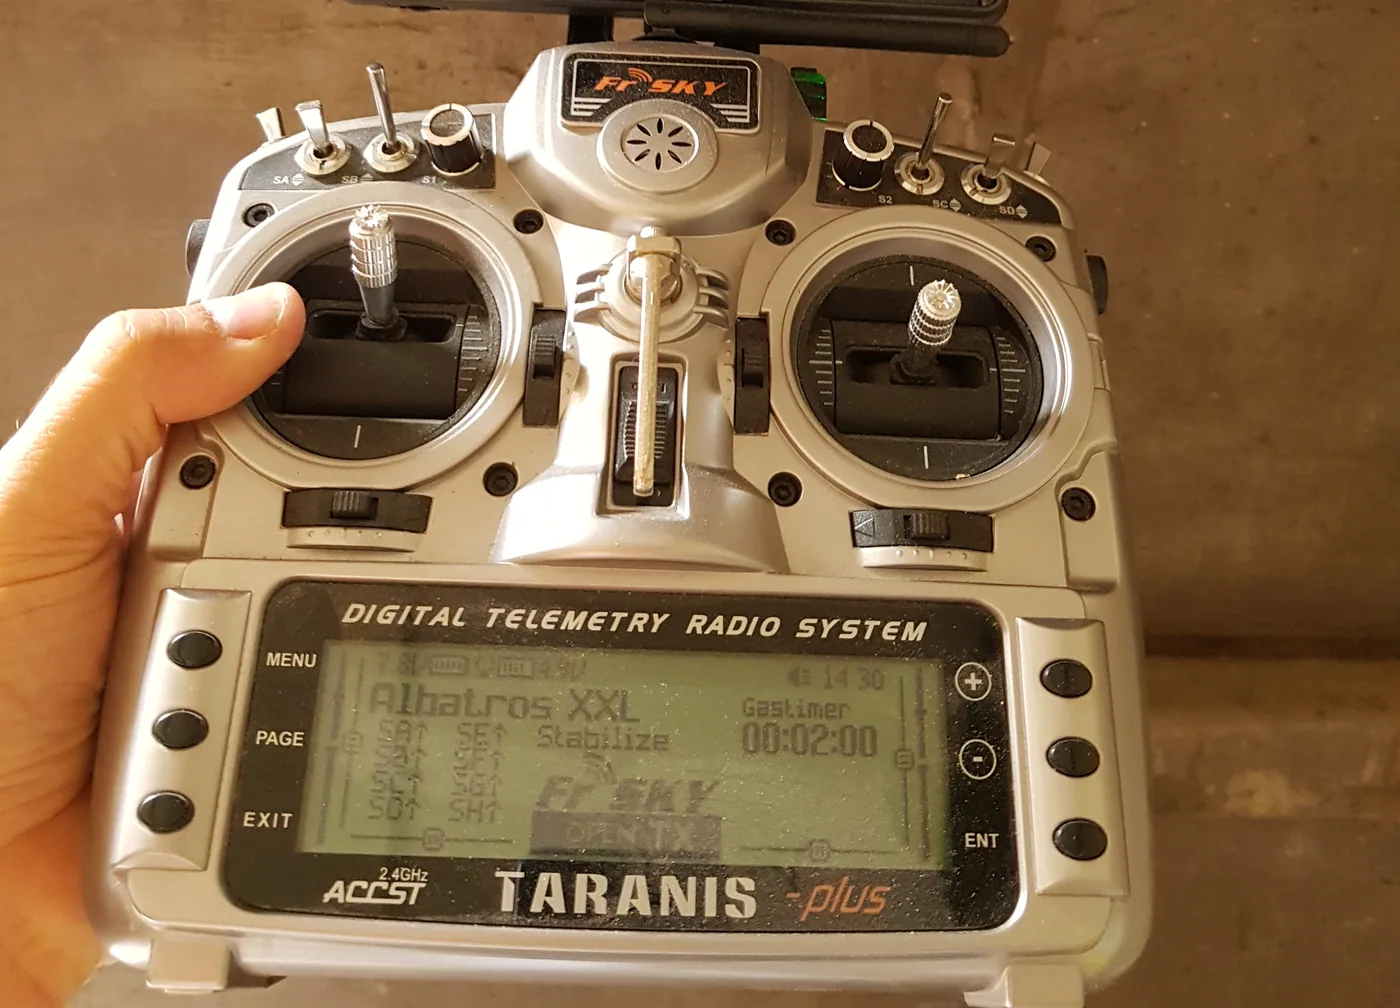
| Fernsteuerung | FrSky Taranis X9D Plus mit OpenTX, Empfänger X8R |
| FPV-Kamera | RunCam Swift 2 |
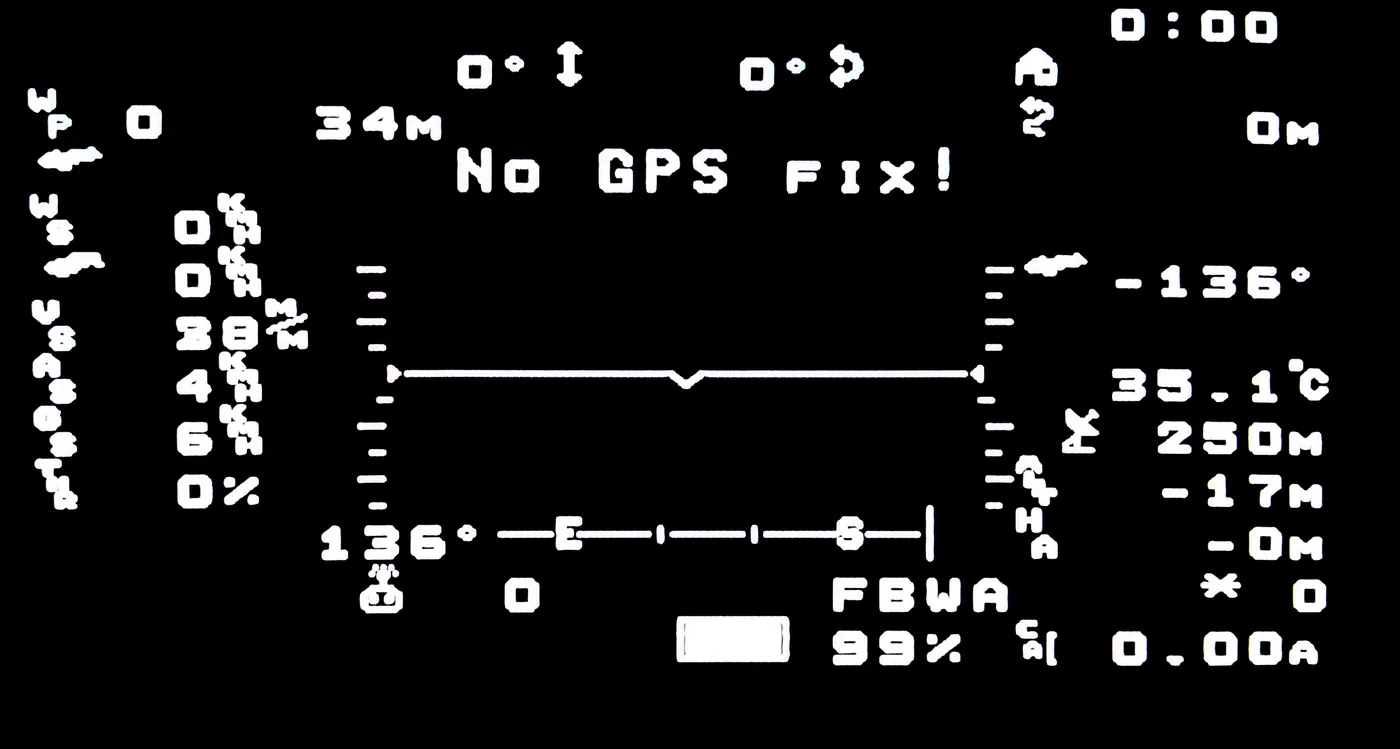
| Einblendungen im Bild | MinimOSD |
| Video-Sender | TS832, 5,8 GHz |
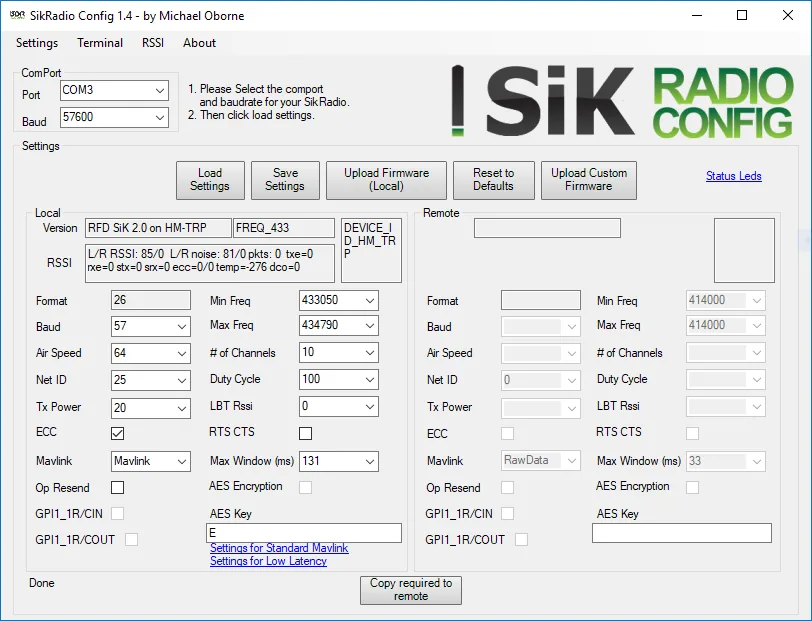
| Telemetriefunk | 433 MHz, SiK Radio |
| Bodenstation | Mission Planner |
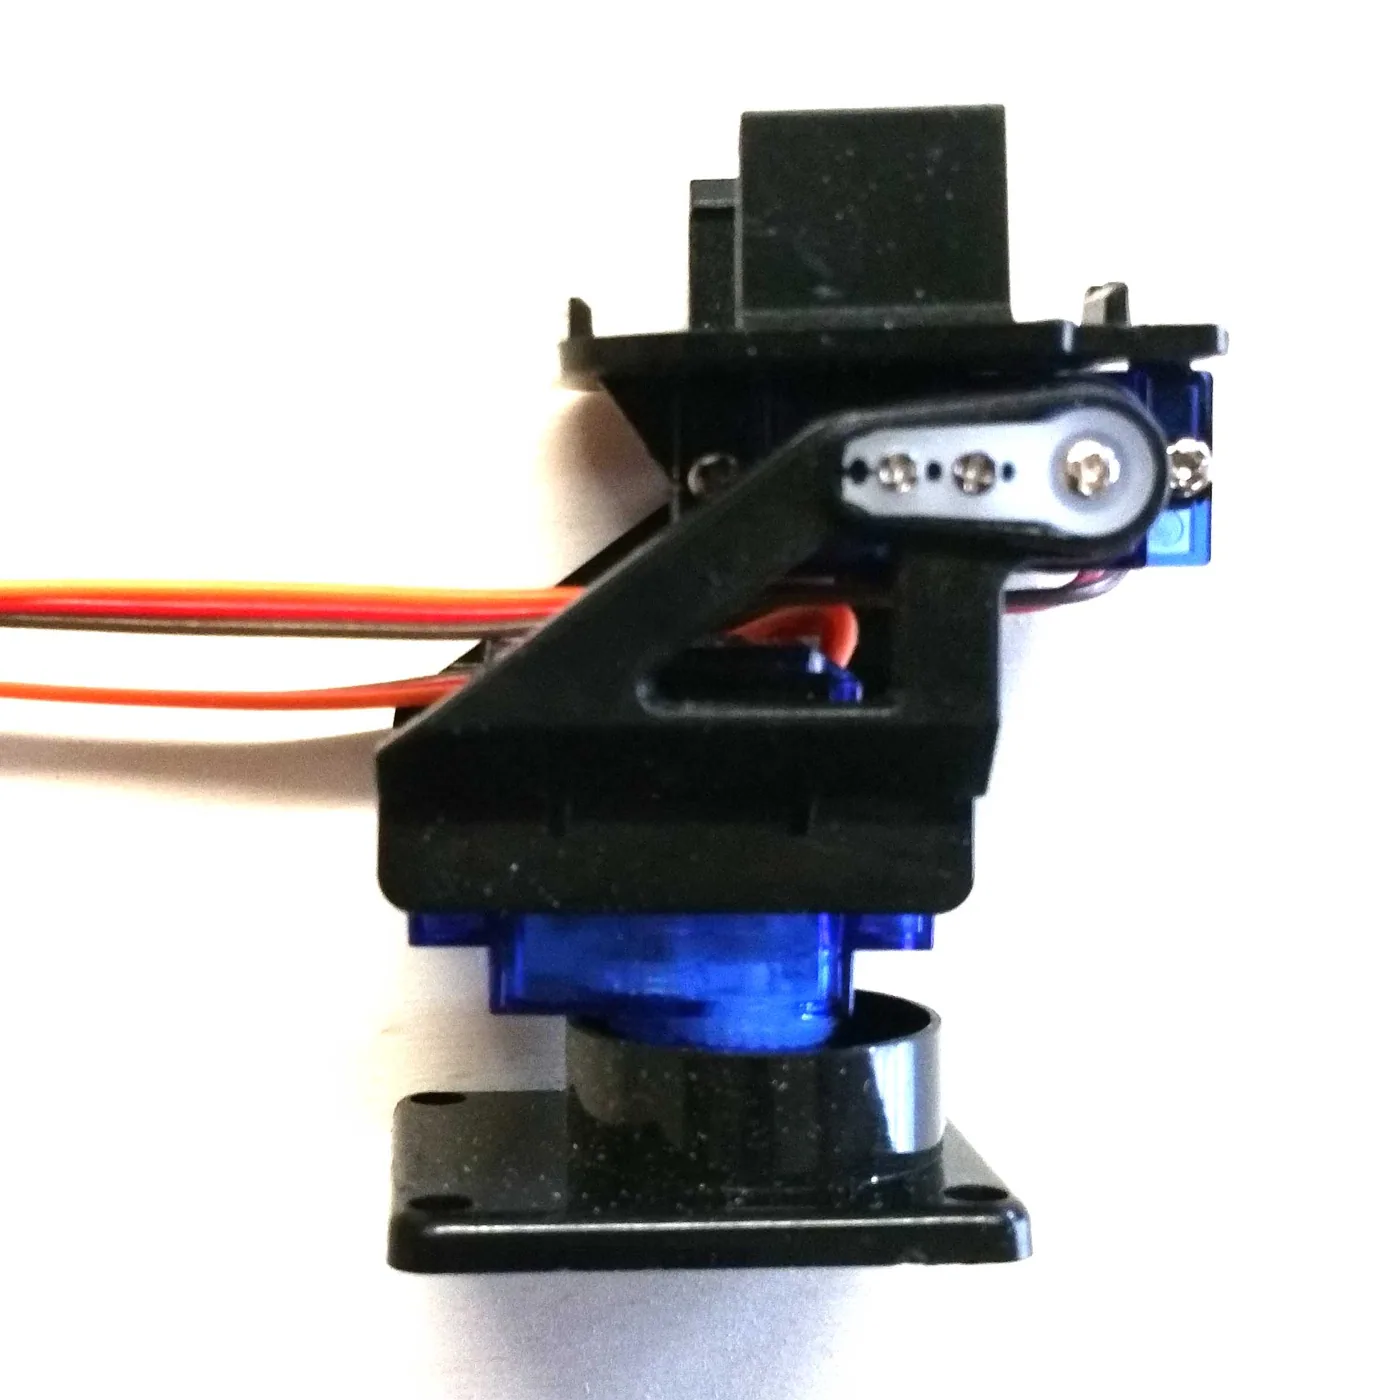
Um die Kamera auch unabhängig von der Flugrichtung des Flugzeuges bewegen zu können, verwende ich eine Kamerahalterung, die mit Servos in zwei Achsen bewegt werden kann.
Die wichtigste Softwarekomponente ist der Mission Planner. Mit diesem mächtigen Werkzeug werden alle Einzelkomponenten miteinander verbunden. Zudem dient er als Einsatzzentrale während des Fluges.
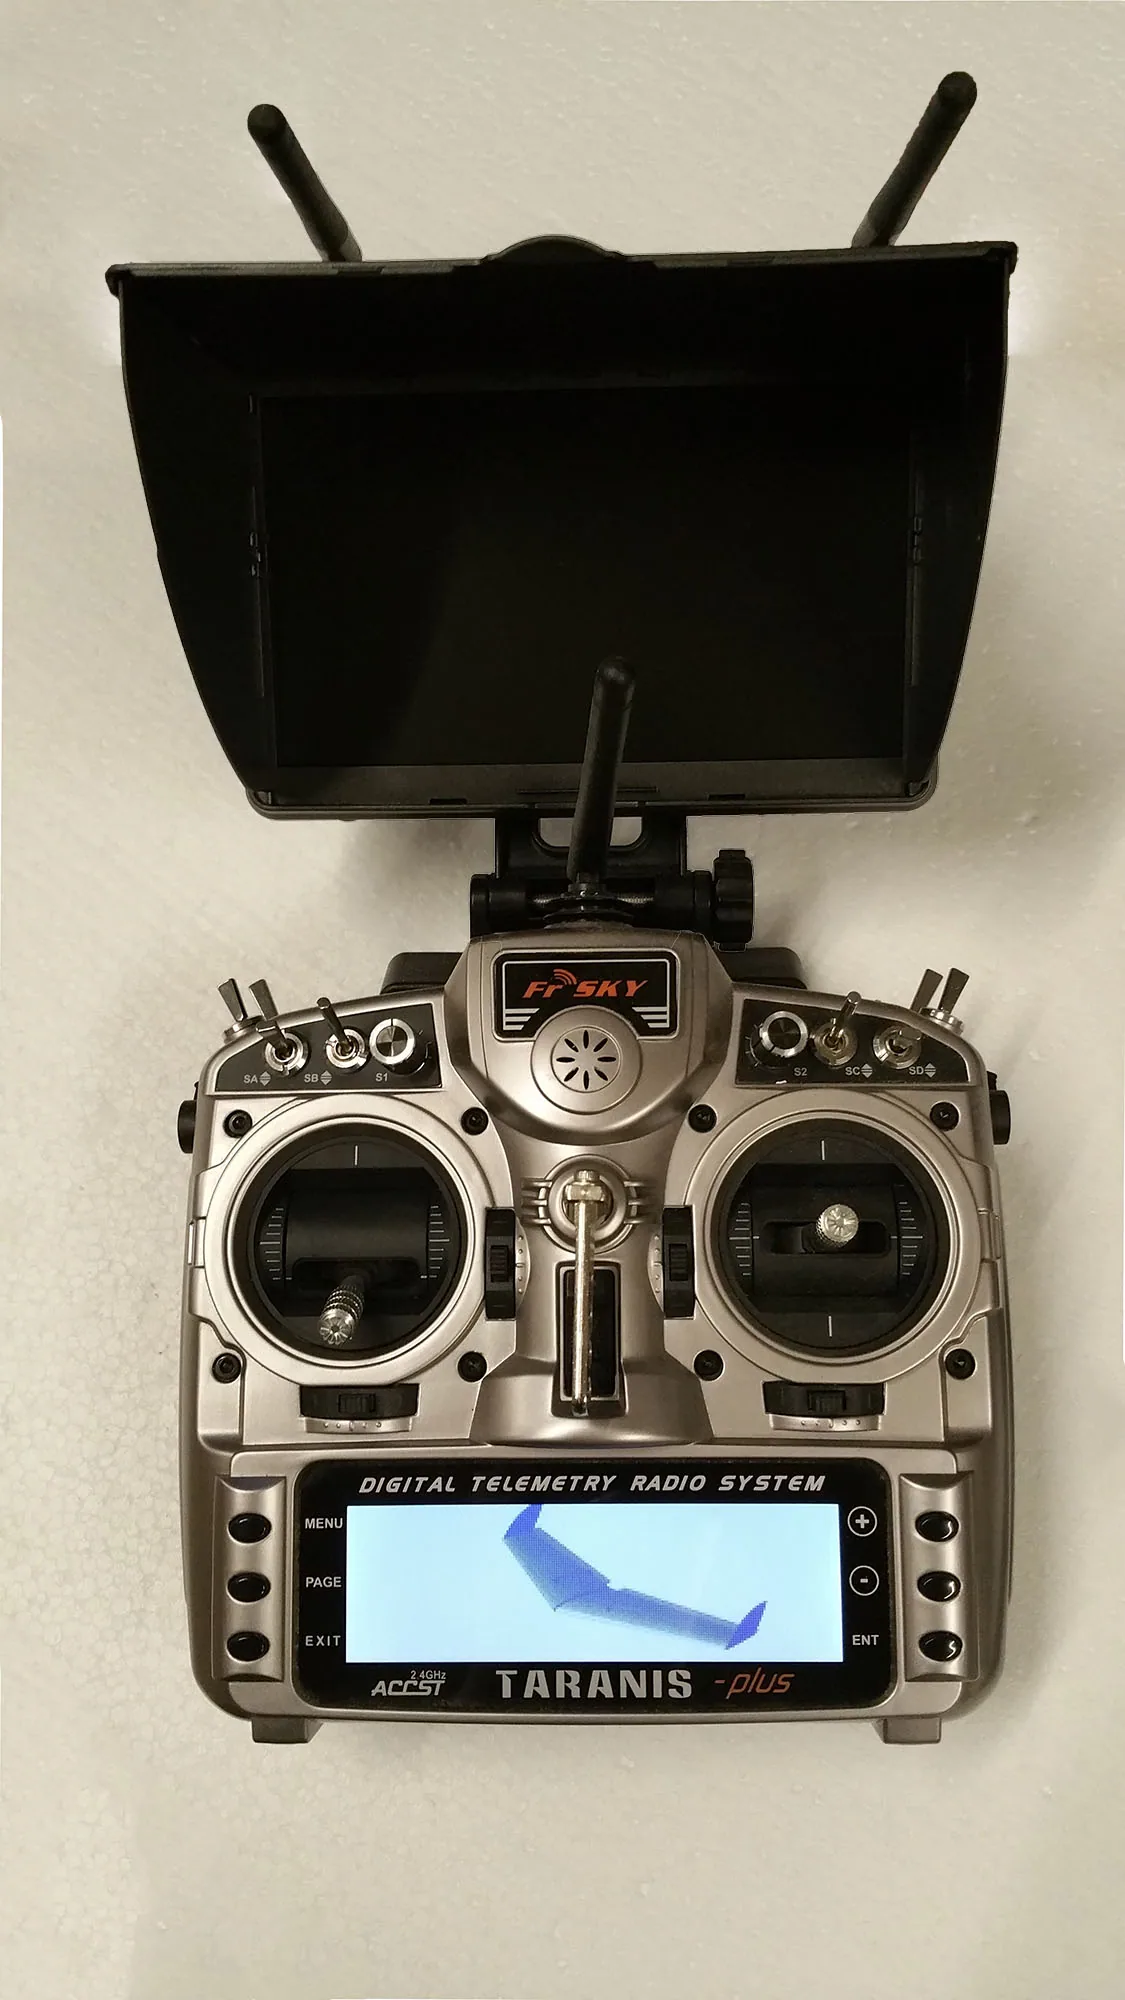
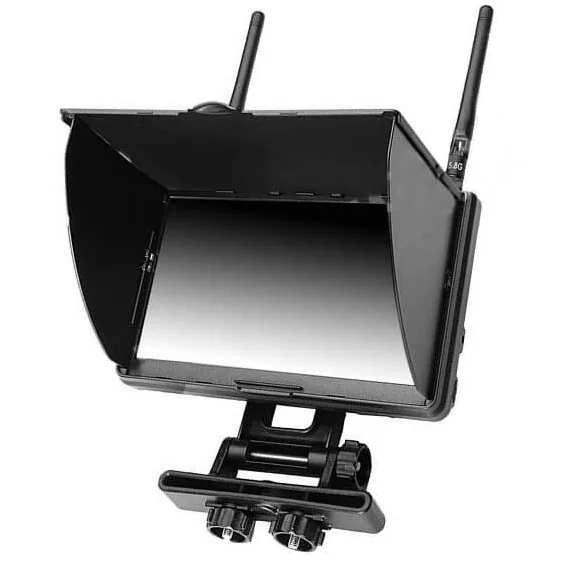
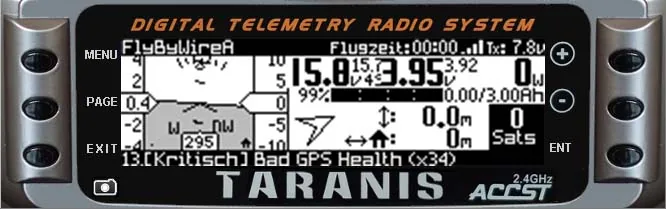
Im Sommer 2019 in der Luft
Geflogen ist ein Nurflügler: kein Rumpf, kein Leitwerk, nur eine Fläche mit zwei Winglets an den Enden. Die Kanten sind mit gelbem Band geschützt – so sieht man ihn am Himmel besser und er hält eine harte Landung aus.
Gesteuert wird über eine Fernsteuerung, auf der oben ein kleiner Monitor sitzt: Dort kommt das Bild aus dem Flugzeug an, mit eingeblendeter Höhe, Geschwindigkeit, Richtung und Akkustand. Auf dem Display der Fernsteuerung steht, welches Modell geladen ist – hier der „Albatros XXL".
Im Rumpf steckt alles dicht beieinander: der Flugregler, der Baustein für die Einblendungen im Videobild, der Empfänger und die Antenne – darunter die gelb beklebte Tragfläche.